视觉检测工作原理
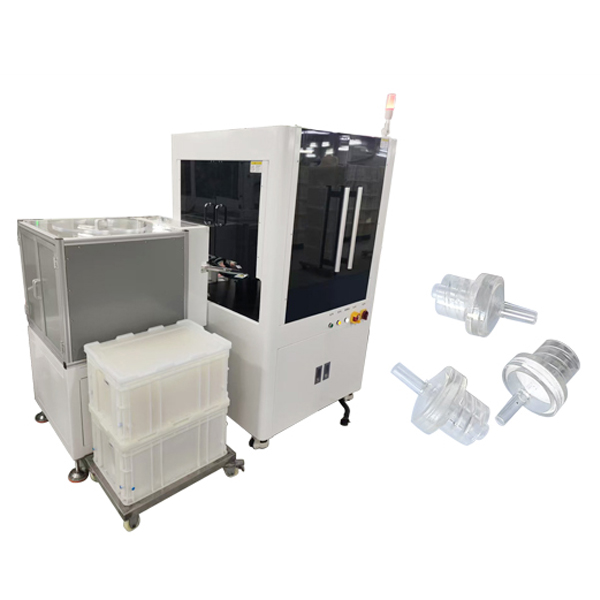
视觉检测是通过模拟人类视觉功能,利用光学设备和计算机算法实现物体识别、定位、测量及缺陷检测的技术。其工作原理可分为五个步骤:
1. 图像采集
系统通过工业相机(CCD/CMOS传感器)配合光源(LED、激光等)捕获目标物体的数字图像。光源方案直接影响成像质量,常用环形光、同轴光或结构光消除阴影与反光。高分辨率相机可微米级细节,高速相机支持动态检测。
2. 图像预处理
原始图像需进行降噪(中值滤波)、对比度增强(直方图均衡化)、畸变校正等处理。通过灰度转换、二值化将图像转化为计算机可处理的数据格式,特殊场景会使用RGB颜色分离或频域变换(傅里叶变换)提取特征。
3. 特征提取
运用边缘检测(Canny算子)、模板匹配、特征点识别(SIFT算法)等技术提取关键信息。深度学习模型(CNN)可自动学习特征,适用于复杂纹理识别。3D视觉通过激光三角测量或双目立体视觉获取深度信息。
4. 分析决策
将提取特征与预设标准(尺寸公差、颜色阈值)对比,利用模式识别、机器学习(SVM、随机森林)或神经网络进行缺陷分类。智能系统具备自学习能力,可动态优化检测阈值。
5. 结果输出
通过IO接口或工业总线(EtherCAT)传输检测结果,触发分拣机构或生成检测报告。部分系统集成SPC统计过程控制,实现质量追溯。
技术包括高精度光学标定、复杂背景分割、运动模糊补偿等。在工业领域,典型检测速度可达每分钟3000件,精度达±0.01mm。随着深度学习和3D视觉的发展,视觉检测正从二维向三维、从规则物体向柔性材料检测进化。